A roda foi criada para facilitar o deslocamento na Terra, mas há mais de meio século ela deixou de ser exclusividade de ruas, estradas e trilhas. Em 1971, durante a missão Apollo 15, astronautas dos Estados Unidos dirigiram um veículo sobre a superfície da Lua e abriram um novo capítulo na exploração espacial. Desde então, máquinas sobre rodas passaram a cruzar crateras, dunas e terrenos cobertos de poeira para investigar rochas e solo de outros mundos.
O princípio continua familiar: há rodas, suspensão, motores e sistemas de direção. O objetivo, porém, mudou. Em vez de transportar pessoas ou mercadorias, esses veículos levam câmeras, sensores, braços robóticos e laboratórios.
O jipe lunar mostrou que era possível dirigir fora da Terra
Durante muito tempo, a Lua, Marte e outros corpos do Sistema Solar só podiam ser observados à distância. Telescópios revelavam brilho, cores e movimentos, mas não permitiam estudar diretamente uma pedra ou investigar uma cratera de perto. As primeiras sondas espaciais mudaram parte dessa realidade, mas havia um problema: depois do pouso, a máquina permanecia praticamente no mesmo lugar.
Na Lua, astronautas conseguiam caminhar pelo entorno dos módulos, porém o traje, a reserva de oxigênio e o esforço físico limitavam a distância. Foi aí que entrou o Lunar Roving Vehicle, o jipe lunar, levado pela Apollo 15. Com ele, os astronautas puderam se afastar mais do módulo, transportar equipamentos e chegar a pontos difíceis de alcançar a pé.
Era um carro muito diferente dos de rua: sem cabine fechada, sem ar-condicionado e sem pneus convencionais. As rodas precisavam funcionar sobre o rególito lunar, uma camada de poeira e fragmentos de rocha, em um ambiente sem atmosfera como a da Terra. Ainda assim, a lógica era reconhecível: assentos, estrutura, rodas e direção.
Sem motorista, o laboratório continuou andando
Depois das missões tripuladas, a exploração sobre rodas avançou para os rovers robóticos. Sem uma pessoa no banco, o veículo podia carregar instrumentos científicos, trabalhar por longos períodos e entrar em ambientes onde enviar seres humanos ainda seria caro e arriscado demais.
- Câmeras ajudam a reconstruir o relevo.
- Espectrômetros analisam a composição das rochas.
- Braços robóticos aproximam instrumentos do solo.
- Sistemas de comunicação enviam os resultados de volta à Terra.
Esses veículos não são dirigidos como um carro comum. Por causa da distância, o operador não pode virar o volante instantaneamente ao ver uma pedra. Os comandos são planejados na Terra, transmitidos à nave e executados com diferentes níveis de autonomia. Por isso, velocidade não é prioridade: uma rocha afiada, uma duna profunda ou uma inclinação mal calculada pode comprometer uma missão que custou anos de trabalho. Não existe guincho para buscar um rover atolado em Marte.
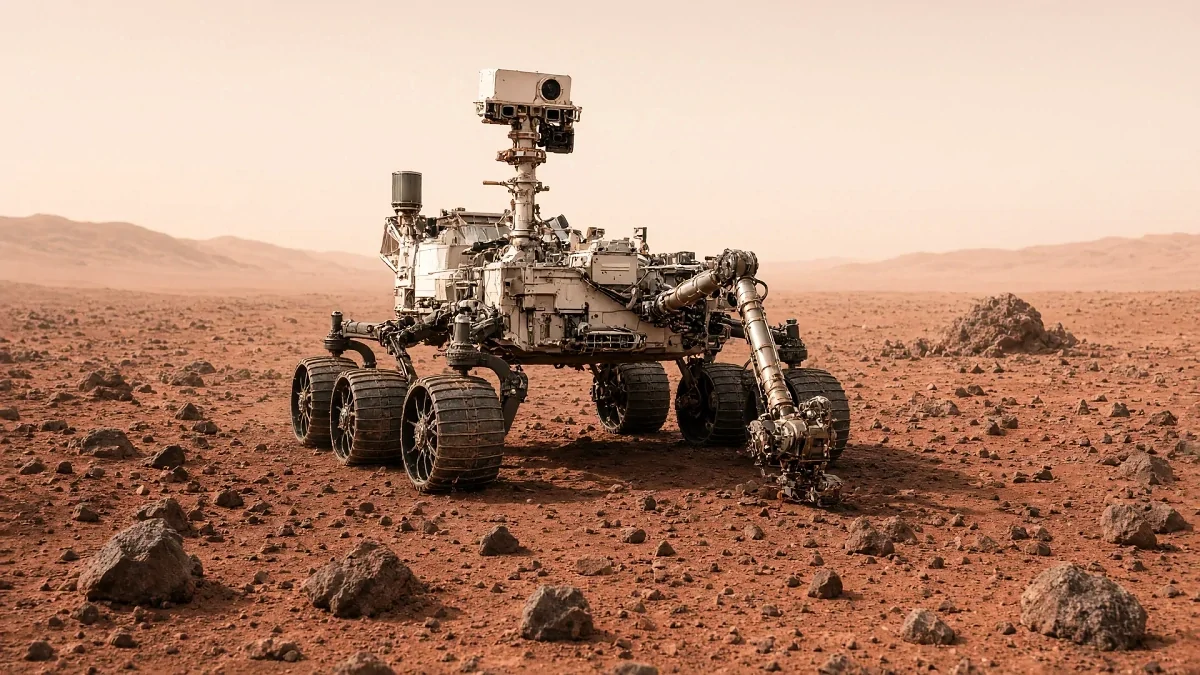
Em Marte, os veículos robóticos ganharam maior visibilidade pública. Eles evoluíram de máquinas relativamente pequenas para laboratórios sofisticados, que procuram evidências de antigos ambientes com água, estudam minerais, analisam a atmosfera e investigam regiões que podem ter reunido condições para formas de vida microscópicas no passado.
Rodas resistentes, mas não indestrutíveis
A paisagem marciana impõe obstáculos constantes: pedras capazes de danificar rodas, dunas que reduzem a tração, temperaturas muito baixas e poeira que pode interferir em equipamentos. Uma rota aparentemente curta pode ser abandonada se os engenheiros identificarem risco excessivo, e o rover pode ficar dias no mesmo lugar porque uma rocha oferece informações importantes demais para ser ignorada.
Engenheiros já estudaram outras formas de locomoção, incluindo pernas robóticas e sistemas semelhantes a esteiras. Mesmo assim, a roda segue presente em muitos projetos pelo equilíbrio entre simplicidade, consumo de energia e previsibilidade. Em terrenos relativamente firmes, rodas transportam grandes cargas com pouca energia, e a suspensão ajuda a distribuir o peso e manter várias rodas em contato com o solo.
O desgaste observado em algumas missões mostrou que o solo de outro planeta pode surpreender até projetos muito testados na Terra. Por isso, as rodas dos rovers são projetadas de forma muito diferente das de automóveis comuns, com material, flexibilidade e desenho da superfície pensados para temperaturas extremas e terrenos imprevisíveis. Quando uma roda sofre danos, os responsáveis podem alterar velocidade, direção ou estratégia de deslocamento — uma manutenção à distância, sem tocar na máquina.
Um carro sem banco do motorista
Basta olhar para um rover para reconhecer algo familiar: parte dianteira, traseira, rodas e uma estrutura que lembra um chassi. O banco do motorista desapareceu, o volante foi substituído por computadores, os faróis deram lugar a câmeras e sensores, e o porta-malas virou espaço para equipamentos científicos. Os problemas, porém, soam conhecidos a quem dirige fora do asfalto: falta de tração, pedras, inclinações e risco de atolamento.
Os desafios dessas missões também estimulam avanços em robótica, materiais, sensores e navegação. Tecnologias semelhantes podem ser úteis em locais perigosos da Terra, como minas e áreas atingidas por desastres. A diferença é que, na Terra, às vezes é possível enviar uma equipe de manutenção; em Marte, cada componente precisa sobreviver praticamente sozinho.
Para o público brasileiro, essa familiaridade ajuda a aproximar a exploração espacial do dia a dia. No Brasil, essas missões aparecem em escolas, planetários, clubes de astronomia e projetos de robótica, e para estudantes de engenharia os rovers reúnem mecânica, eletrônica, programação, telecomunicações e ciência dos materiais em uma única máquina. A ideia por trás deles permanece simples: quando existe algo interessante depois da próxima curva, uma das maneiras mais eficientes de descobrir é continuar avançando.